
Robotica e IA fisica
Macchine che percepiscono, decidono e agiscono
Motori e attuatori, sensori, calcolo embedded, visione artificiale e machine learning: realizziamo robot e macchine intelligenti che operano nel mondo fisico.
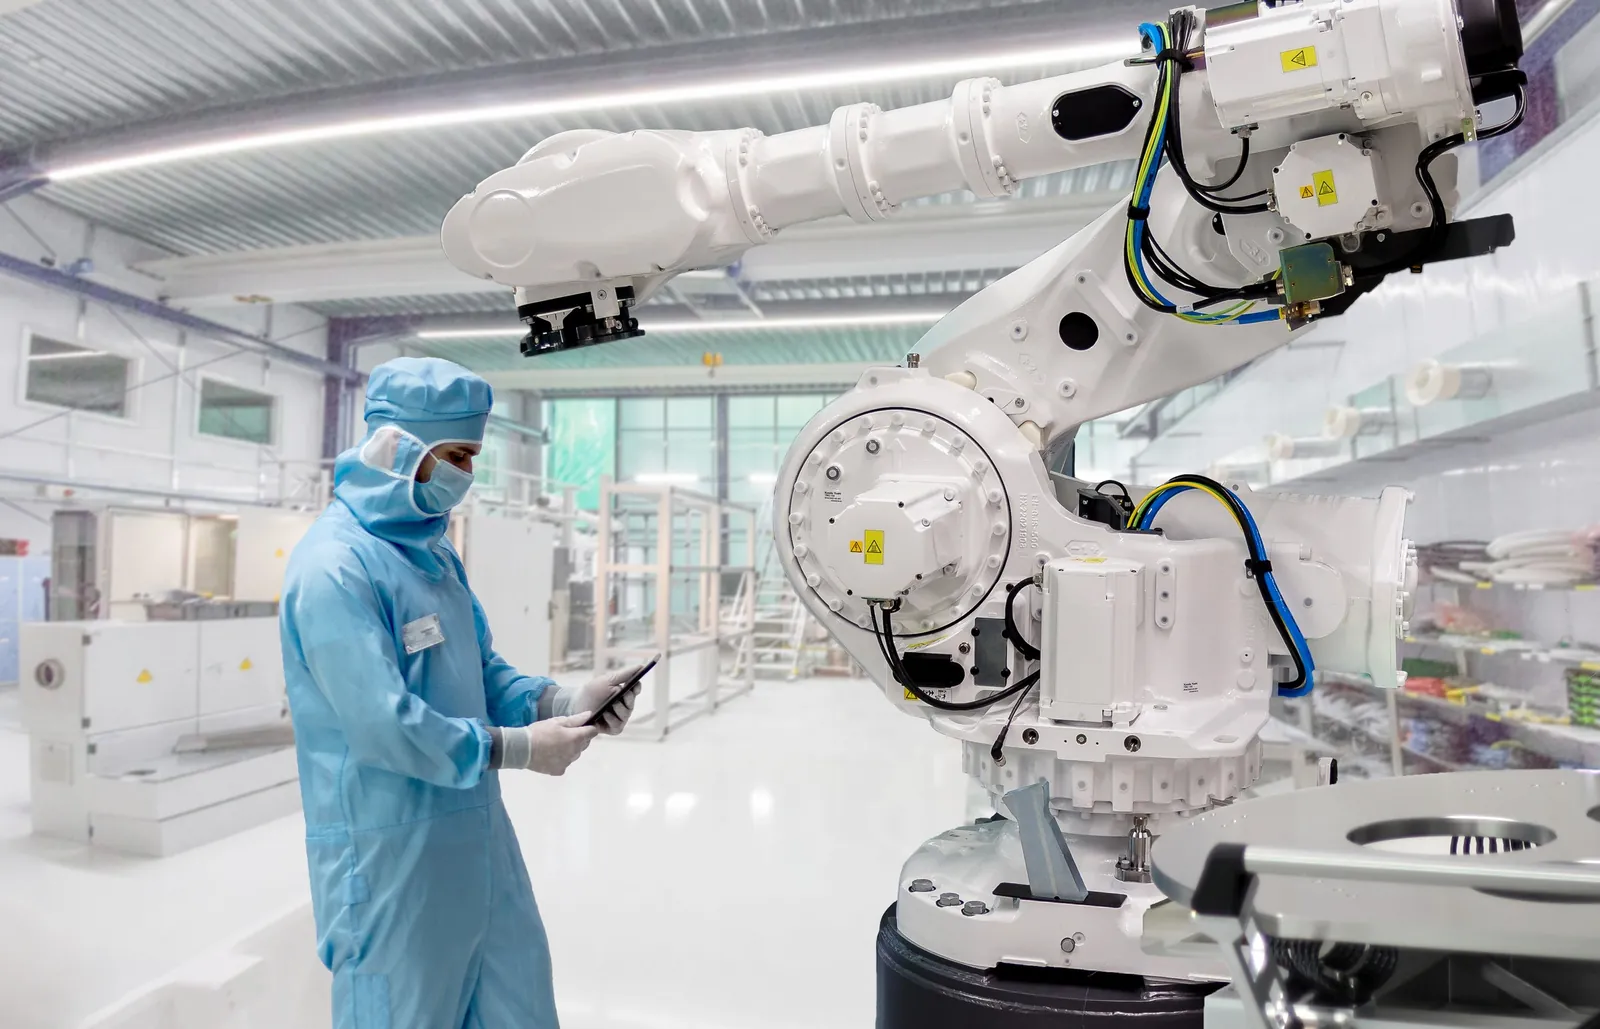
Robotica
Meccatronica con un cervello
La robotica riunisce tutte le discipline: meccanica, elettronica di potenza, controllo motori, sensori, software in tempo reale e percezione. Le integriamo in prototipi che possono essere testati e migliorati rapidamente.
Per la percezione e la decisione utilizziamo ROS, OpenCV e strumenti di machine learning come Keras, su piattaforme embedded o FPGA quando è richiesta un’elaborazione in tempo reale.
IA fisica
Quando l’intelligenza artificiale prende corpo
L’IA fisica (Physical AI) è un’intelligenza artificiale che percepisce il mondo reale attraverso i sensori e agisce su di esso tramite motori e attuatori. Anima robot, macchine autonome, strumenti intelligenti e dispositivi di assistenza — e deve essere rapida, robusta e sicura.
Percezione
Telecamere, sensori di profondità e di distanza, IMU e sensori di forza interpretati da modelli di visione e di IA.
Fusione di sensori
Combinazione di più sensori per stimare in modo affidabile posizione, movimento e contesto.
Decisione e controllo
Modelli embedded e anelli di controllo che trasformano la percezione in azioni precise e in tempo reale.
Apprendimento e simulazione
Raccolta dati, addestramento, simulazione e test sulla macchina reale per colmare il divario tra laboratorio e campo.
Interazione uomo–robot
Comportamento collaborativo, interfacce intuitive e assistenza all’operatore.
Sicurezza e affidabilità
Funzioni di sicurezza, comportamento fail-safe e validazione, considerati fin dalla fase di progettazione.
Competenze
Cosa progettiamo
Controllo del movimento
Motori elettrici, driver, attuatori e controllo ad anello chiuso.
Percezione
Accelerometri, encoder, sensori di distanza e telecamere.
Visione artificiale
Elaborazione e riconoscimento di immagini con OpenCV, su target embedded.
IA e machine learning
Prototipazione di modelli con Keras e Python, deployment su hardware edge.
Integrazione ROS
Architettura software del robot, nodi, simulazione e strumenti.
Sicurezza
Funzioni e procedure di sicurezza considerate fin dalla progettazione.
Come lavoriamo
Dall’esigenza al progetto validato
Concetto
Compiti, ambiente, obiettivi di sicurezza e prestazioni.
Architettura
Architettura meccatronica, attuatori, sensori, piattaforma di calcolo.
Dimostratore
Un primo robot che si muove e percepisce, per validare il concetto.
Iterazione
Test, misure e miglioramenti verso la versione successiva.
Esempi di progetti
Progetti correlati
Robotica
Prototipo di robot: movimento, percezione e visione artificiale
Sviluppo di un prototipo robotico che integra controllo motori, sensori, calcolo embedded e una pipeline di visione, dalle schede elettroniche al software di controllo.
Un dimostratore funzionante, utilizzato per validare il concetto e preparare la successiva iterazione di progetto.
IA · Visione embedded
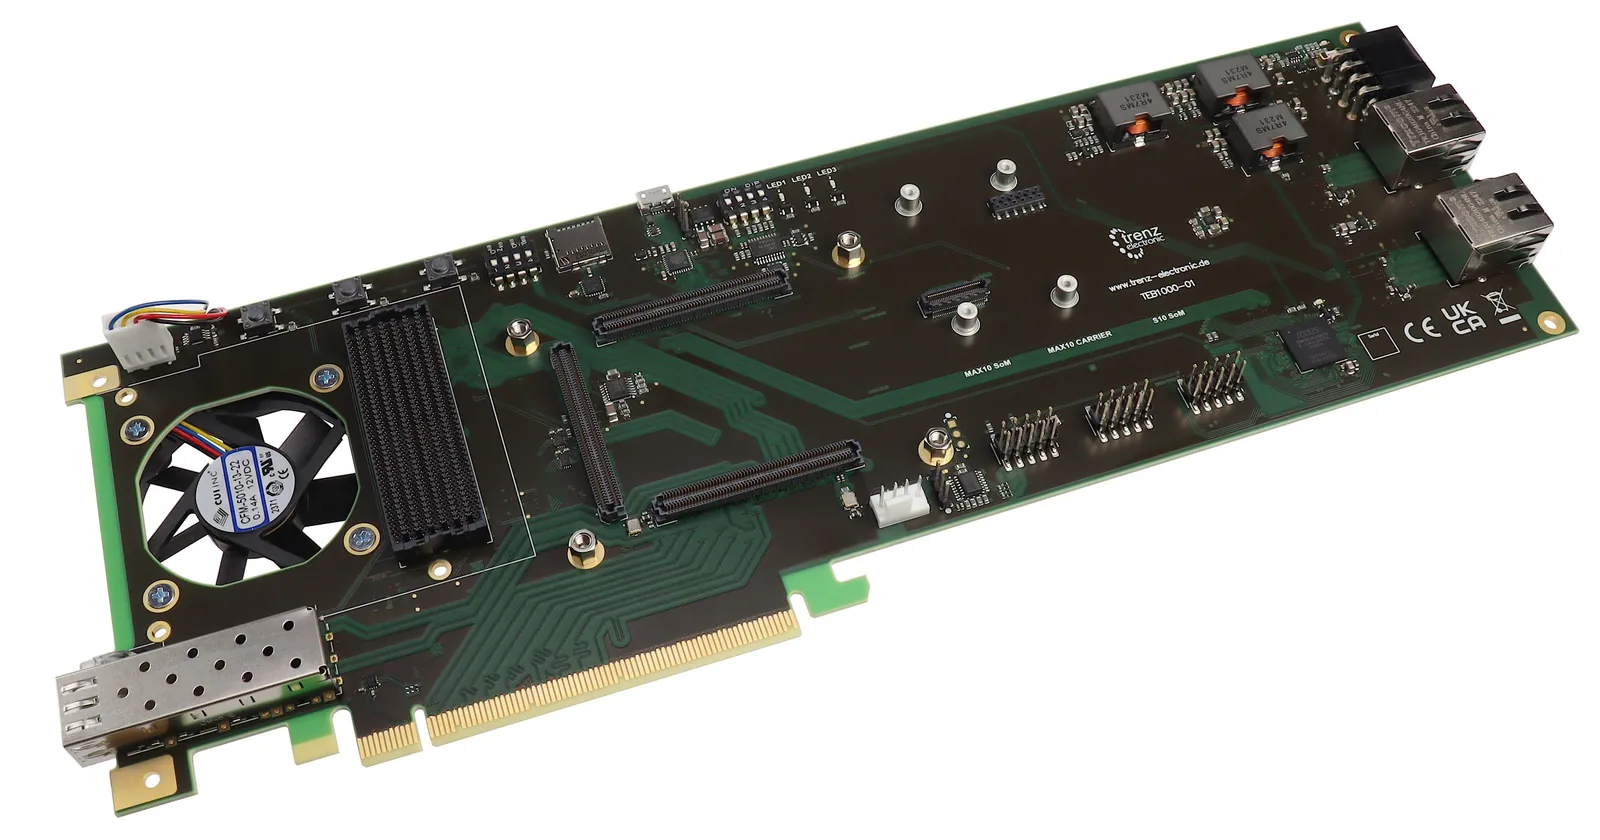
Inferenza IA su un system-on-chip FPGA
Progettazione embedded ed elettronica digitale per eseguire una catena di elaborazione IA su un SoC Xilinx Zynq, ripartendo il lavoro tra i core ARM e la logica programmabile.
Elaborazione in tempo reale su una piattaforma compatta e a basso consumo, senza connessione al cloud.
SportTech · Sicurezza delle aree gioco
Apparecchiatura di prova dell’impatto della testa per la sicurezza delle aree gioco (EN 1177)
Perizia tecnica e miglioramento dell’elettronica di apparecchiature di prova e misura utilizzate per verificare la sicurezza di aree gioco e impianti sportivi, in particolare delle teste d’impatto strumentate che misurano l’altezza di caduta critica secondo la EN 1177.
Specifiche di prodotto dettagliate (oltre 50 pagine) redatte per un’apparecchiatura di prova HIC (Head Injury Criterion) conforme alla EN 1177:2008, con procedure di prova definite e corrette.
FAQ
Buono a sapersi
Progettate anche la meccanica?
Definiamo l’architettura meccatronica e collaboriamo con partner meccanici e con la stampa 3D per parti e strutture.
L’IA può funzionare senza cloud?
Sì. Implementiamo i modelli su processori embedded o FPGA per elaborare i dati localmente, in tempo reale e senza inviarli all’esterno.
Qual è la differenza tra IA e IA fisica?
L’IA classica lavora su dati e testi. L’IA fisica chiude il ciclo con il mondo reale: percepisce, decide e si muove, con vincoli di tempo reale, di energia e di sicurezza. Per questo richiede competenze in elettronica, software embedded e robotica tanto quanto in data science.
Parliamo del Suo progetto
Descriva la Sua esigenza in poche righe: Le risponderemo con una prima analisi tecnica e una proposta.