
Robotik & Physical AI
Maschinen, die wahrnehmen, entscheiden und handeln
Motoren und Aktoren, Sensorik, Embedded Computing, Bildverarbeitung und maschinelles Lernen: Wir bauen Roboter und intelligente Maschinen, die in der physischen Welt arbeiten.
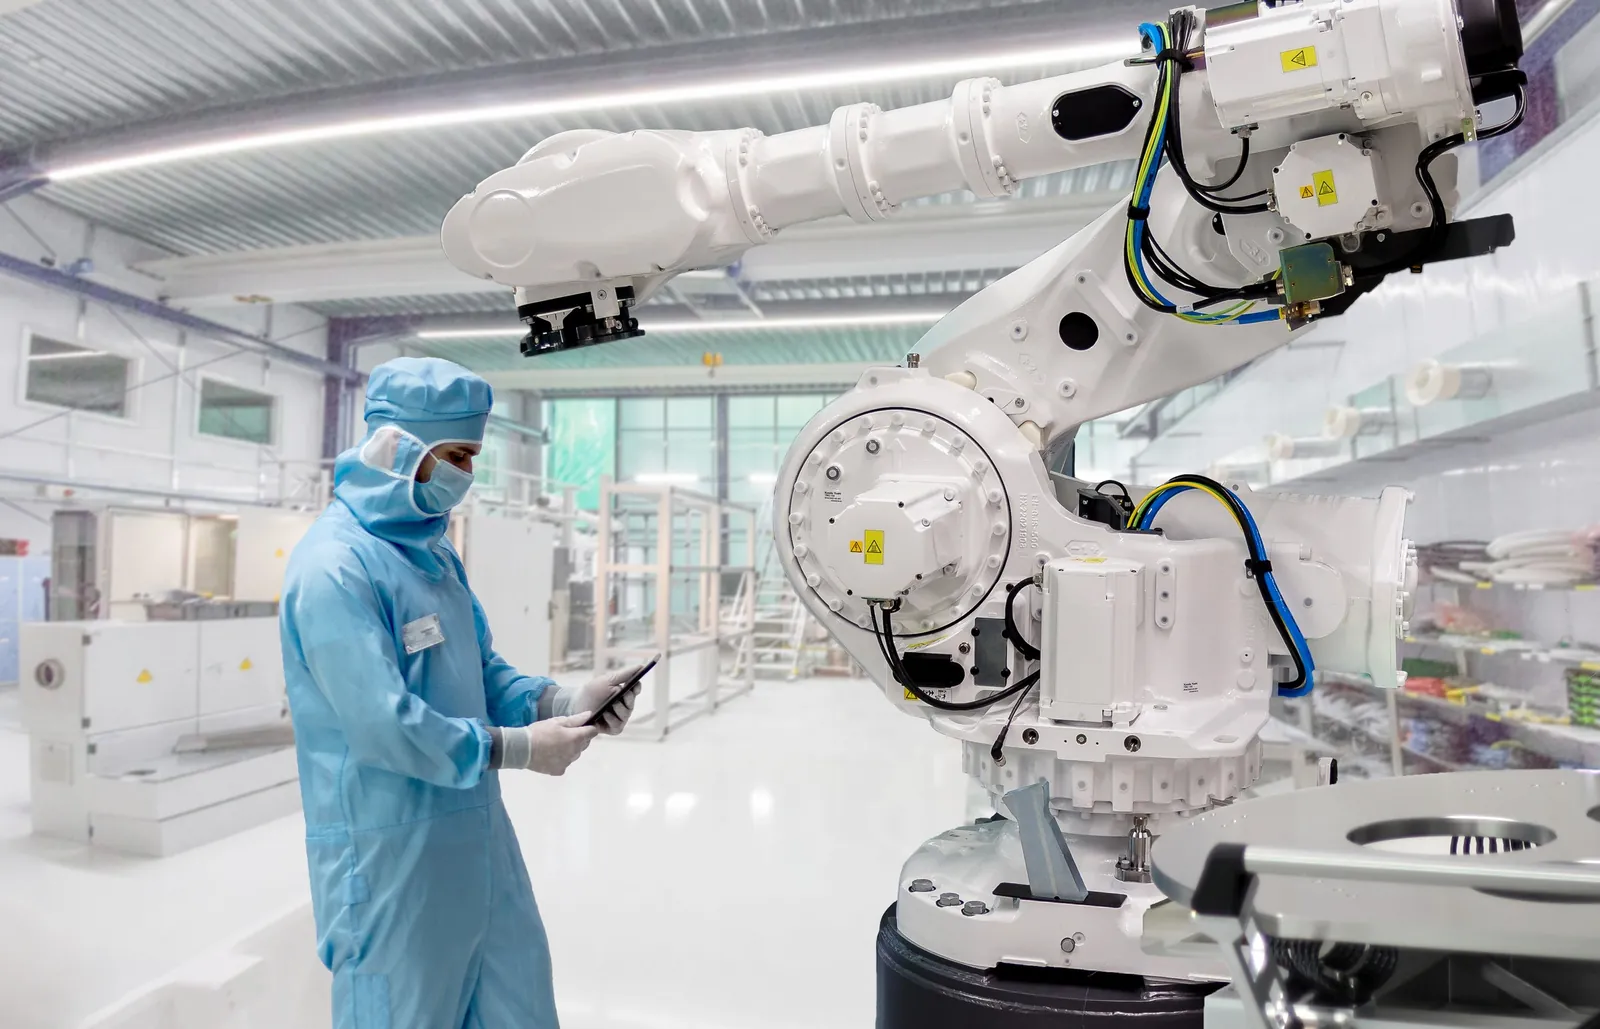
Robotik
Mechatronik mit Köpfchen
Robotik vereint alle Disziplinen: Mechanik, Leistungselektronik, Motorsteuerung, Sensorik, Echtzeitsoftware und Wahrnehmung. Wir integrieren sie in Prototypen, die sich schnell testen und verbessern lassen.
Für Wahrnehmung und Entscheidung setzen wir ROS, OpenCV und Machine-Learning-Werkzeuge wie Keras ein – auf Embedded-Plattformen oder FPGA, wenn Echtzeitverarbeitung gefordert ist.
Physical AI
Wenn künstliche Intelligenz einen Körper bekommt
Physical AI ist künstliche Intelligenz, die die reale Welt über Sensoren wahrnimmt und über Motoren und Aktoren auf sie einwirkt. Sie treibt Roboter, autonome Maschinen, intelligente Messgeräte und Assistenzsysteme an – und muss schnell, robust und sicher sein.
Wahrnehmung
Kameras, Tiefen- und Abstandssensoren, IMUs und Kraftsensoren, ausgewertet durch Bildverarbeitung und KI-Modelle.
Sensorfusion
Kombination mehrerer Sensoren, um Position, Bewegung und Kontext zuverlässig zu schätzen.
Entscheidung & Regelung
Eingebettete Modelle und Regelkreise, die Wahrnehmung in präzise Aktionen in Echtzeit umsetzen.
Lernen & Simulation
Datenerfassung, Training, Simulation und Tests an der realen Maschine, um die Lücke zwischen Labor und Feld zu schließen.
Mensch-Roboter-Interaktion
Kollaboratives Verhalten, intuitive Bedienoberflächen und Unterstützung des Bedieners.
Sicherheit & Zuverlässigkeit
Sicherheitsfunktionen, ausfallsicheres Verhalten und Validierung, berücksichtigt ab der Konzeptphase.
Leistungen
Was wir entwickeln
Bewegungssteuerung
Elektromotoren, Treiber, Aktoren und Regelung im geschlossenen Regelkreis.
Sensorik
Beschleunigungssensoren, Encoder, Abstandssensoren und Kameras.
Bildverarbeitung
Bildverarbeitung und Objekterkennung mit OpenCV auf Embedded-Zielsystemen.
KI & Machine Learning
Modell-Prototyping mit Keras und Python, Deployment auf Edge-Hardware.
ROS-Integration
Robotersoftware-Architektur, Nodes, Simulation und Tooling.
Sicherheit
Sicherheitsfunktionen und -verfahren werden ab der Konzeptphase berücksichtigt.
So arbeiten wir
Vom Bedarf zum validierten Design
Konzept
Aufgaben, Umgebung, Sicherheits- und Leistungsziele.
Architektur
Mechatronische Architektur, Aktoren, Sensoren, Rechenplattform.
Demonstrator
Ein erster Roboter, der sich bewegt und wahrnimmt, um das Konzept zu validieren.
Iteration
Tests, Messungen und Verbesserungen auf dem Weg zur nächsten Version.
Projektbeispiele
Passende Projekte
Robotik
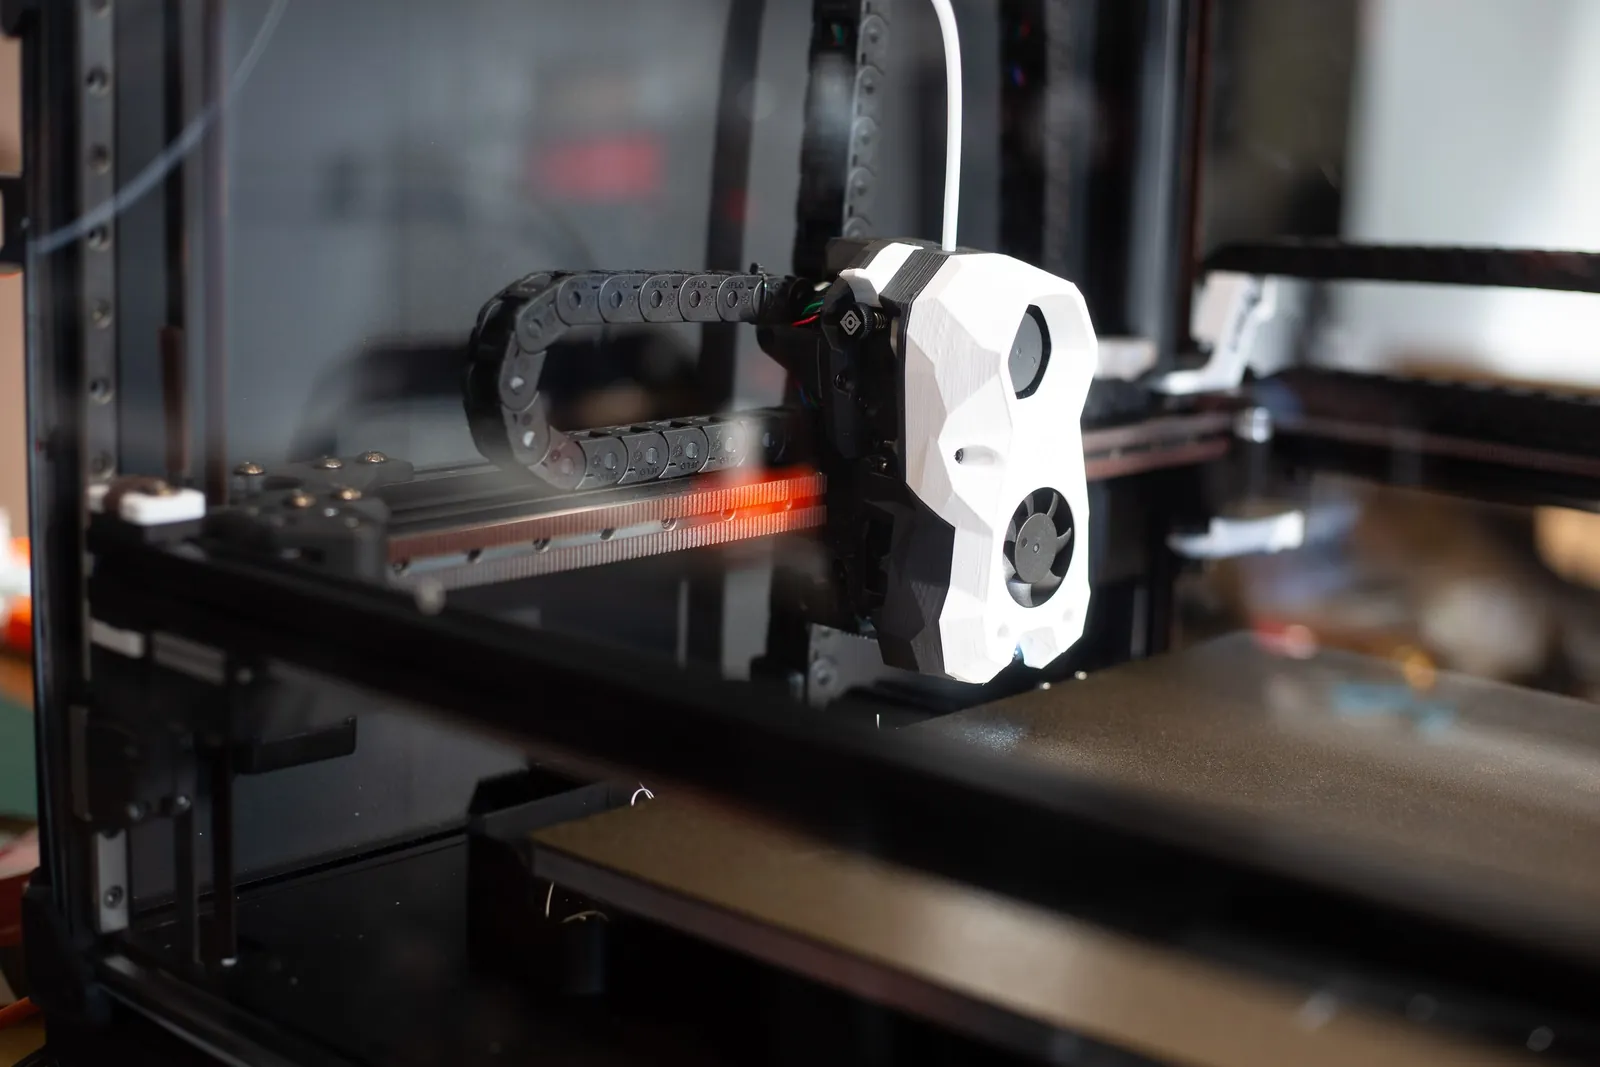
Roboterprototyp: Bewegung, Sensorik und Bildverarbeitung
Entwicklung eines Roboterprototyps mit Motorsteuerung, Sensorik, Embedded-Rechner und Bildverarbeitungskette, von den Elektronikplatinen bis zur Steuerungssoftware.
Ein funktionsfähiger Demonstrator, um das Konzept zu validieren und die nächste Entwicklungsstufe vorzubereiten.
KI · Embedded Vision
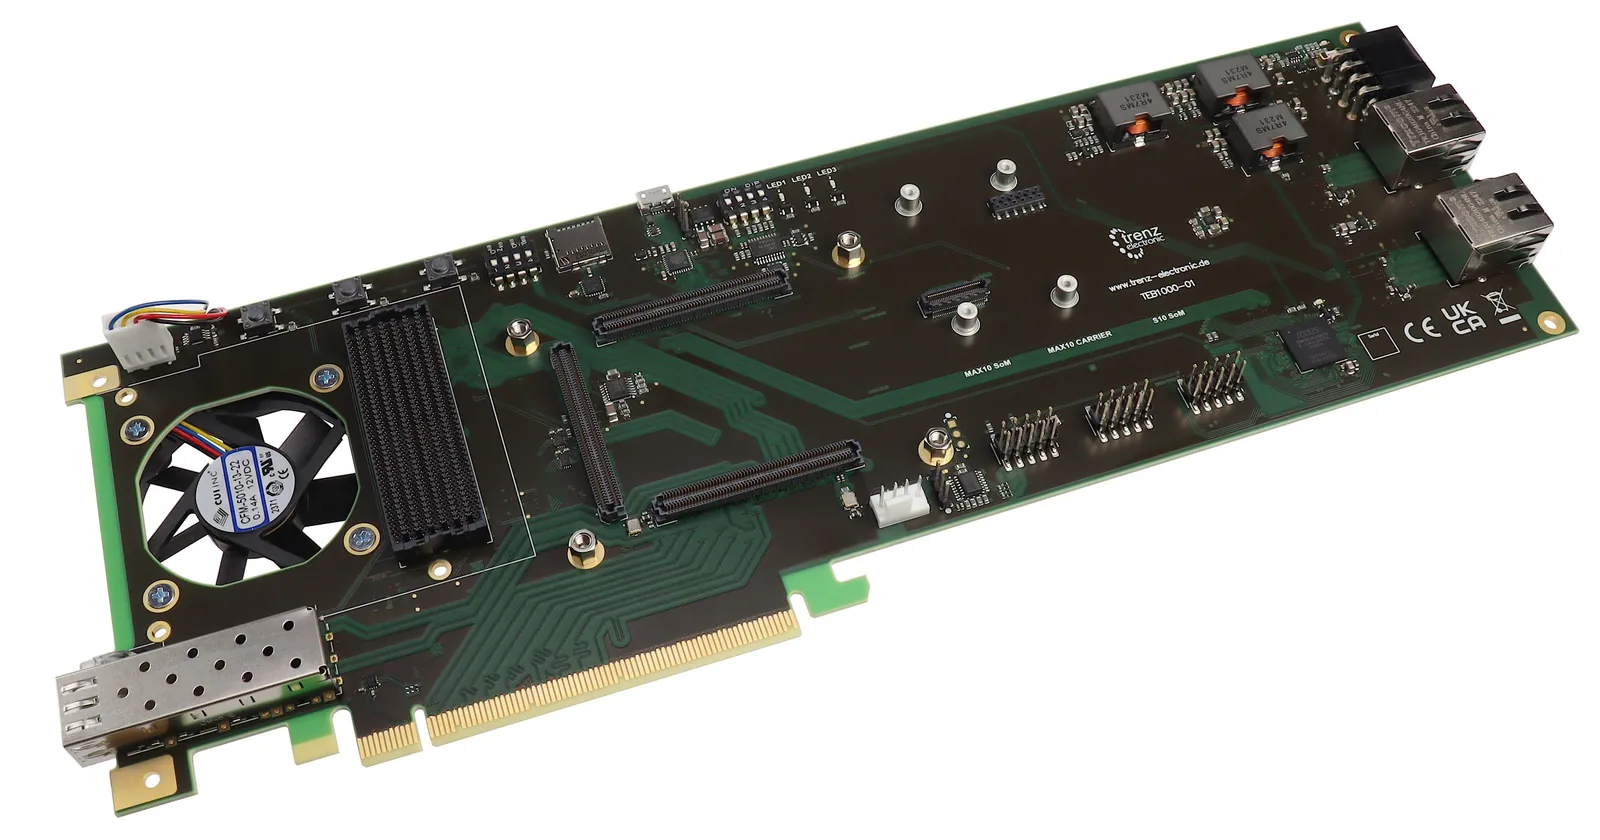
KI-Inferenz auf einem FPGA-System-on-Chip
Embedded- und Digitalelektronik-Entwicklung, um eine KI-Verarbeitungskette auf einem Xilinx Zynq SoC auszuführen, mit Aufteilung zwischen ARM-Kernen und programmierbarer Logik.
Echtzeitverarbeitung auf einer kompakten, sparsamen Plattform, ganz ohne Cloud-Anbindung.
SportTech · Spielplatzsicherheit
Kopfaufprall-Prüfgerät für die Spielplatzsicherheit (EN 1177)
Technisches Gutachten und Verbesserung der Elektronik von Prüf- und Messgeräten zur Sicherheitsprüfung von Spielplätzen und Sportanlagen, insbesondere instrumentierter Prüfköpfe zur Bestimmung der kritischen Fallhöhe nach EN 1177.
Detailliertes Lastenheft (über 50 Seiten) für ein HIC-Prüfgerät (Head Injury Criterion) gemäß EN 1177:2008 erstellt sowie Prüfverfahren definiert und korrigiert.
FAQ
Gut zu wissen
Entwickeln Sie auch die Mechanik?
Wir legen die mechatronische Architektur fest und arbeiten für Teile und Strukturen mit Mechanikpartnern und 3D-Druck.
Kann KI ohne Cloud laufen?
Ja. Wir bringen Modelle auf Embedded-Prozessoren oder FPGA, um Daten lokal, in Echtzeit und ohne Weitergabe nach außen zu verarbeiten.
Was ist der Unterschied zwischen KI und Physical AI?
Klassische KI arbeitet mit Daten und Text. Physical AI schließt den Kreis zur realen Welt: Sie erfasst, entscheidet und bewegt – unter Echtzeit-, Energie- und Sicherheitsanforderungen. Deshalb braucht sie Know-how in Elektronik, Embedded-Software und Robotik ebenso wie in Data Science.
Sprechen wir über Ihr Projekt
Beschreiben Sie Ihren Bedarf in wenigen Zeilen: Wir antworten mit einer ersten technischen Einschätzung und einem Angebot.