
Robótica e IA física
Máquinas que perciben, deciden y actúan
Motores y actuadores, sensores, computación embebida, visión artificial y aprendizaje automático: construimos robots y máquinas inteligentes que funcionan en el mundo físico.
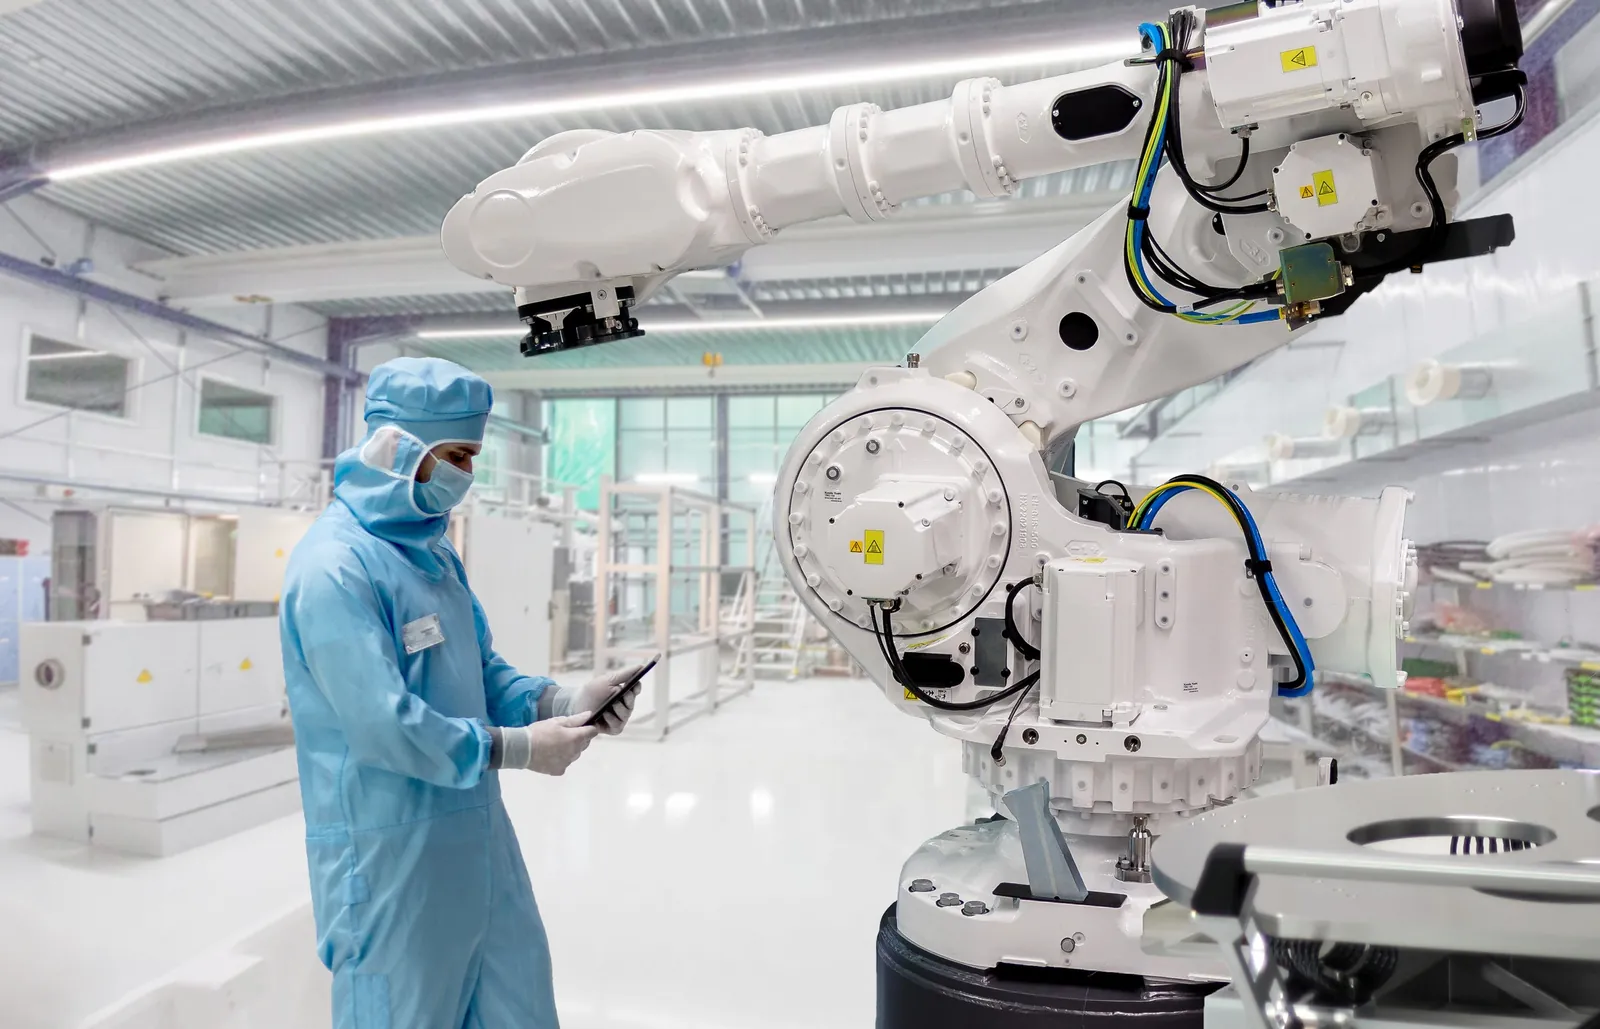
Robótica
Mecatrónica con cerebro
La robótica reúne todas las disciplinas: mecánica, electrónica de potencia, control de motores, sensores, software en tiempo real y percepción. Las integramos en prototipos que pueden probarse y mejorarse rápidamente.
Para la percepción y la toma de decisiones, utilizamos ROS, OpenCV y herramientas de aprendizaje automático como Keras, en plataformas embebidas o en FPGA cuando se requiere procesamiento en tiempo real.
IA física
Cuando la inteligencia artificial toma cuerpo
La IA física es una inteligencia artificial que percibe el mundo real a través de sensores y actúa sobre él mediante motores y actuadores. Da vida a robots, máquinas autónomas, instrumentos inteligentes y dispositivos de asistencia, y debe ser rápida, robusta y segura.
Percepción
Cámaras, sensores de profundidad y de distancia, IMU y sensores de fuerza interpretados por modelos de visión e IA.
Fusión de sensores
Combinación de varios sensores para estimar de forma fiable la posición, el movimiento y el contexto.
Decisión y control
Modelos embebidos y lazos de control que convierten la percepción en una acción precisa y en tiempo real.
Aprendizaje y simulación
Adquisición de datos, entrenamiento, simulación y pruebas en la máquina real para salvar la distancia entre el laboratorio y el terreno.
Interacción humano-robot
Comportamiento colaborativo, interfaces intuitivas y asistencia al operador.
Seguridad y fiabilidad
Funciones de seguridad, comportamiento ante fallos (fail-safe) y validación, consideradas desde la fase de diseño.
Capacidades
Lo que diseñamos
Control de movimiento
Motores eléctricos, drivers, actuadores y control en lazo cerrado.
Percepción
Acelerómetros, codificadores, sensores de distancia y cámaras.
Visión artificial
Procesamiento y reconocimiento de imágenes con OpenCV, en plataformas embebidas.
IA y aprendizaje automático
Prototipado de modelos con Keras y Python, despliegue en hardware de borde.
Integración ROS
Arquitectura de software del robot, nodos, simulación y herramientas.
Seguridad
Funciones y procedimientos de seguridad considerados desde la fase de diseño.
Cómo trabajamos
De la necesidad al diseño validado
Concepto
Tareas, entorno, objetivos de seguridad y de rendimiento.
Arquitectura
Arquitectura mecatrónica, actuadores, sensores, plataforma de cálculo.
Demostrador
Un primer robot que se mueve y percibe, para validar el concepto.
Iteración
Pruebas, mediciones y mejoras hacia la siguiente versión.
Ejemplos de proyectos
Proyectos relacionados
Robótica
Prototipo de robot: movimiento, percepción y visión artificial
Desarrollo de un prototipo robótico que combina control de motores, sensores, computación embebida y una cadena de visión, desde las placas electrónicas hasta el software de control.
Un demostrador funcional utilizado para validar el concepto y preparar la siguiente iteración de diseño.
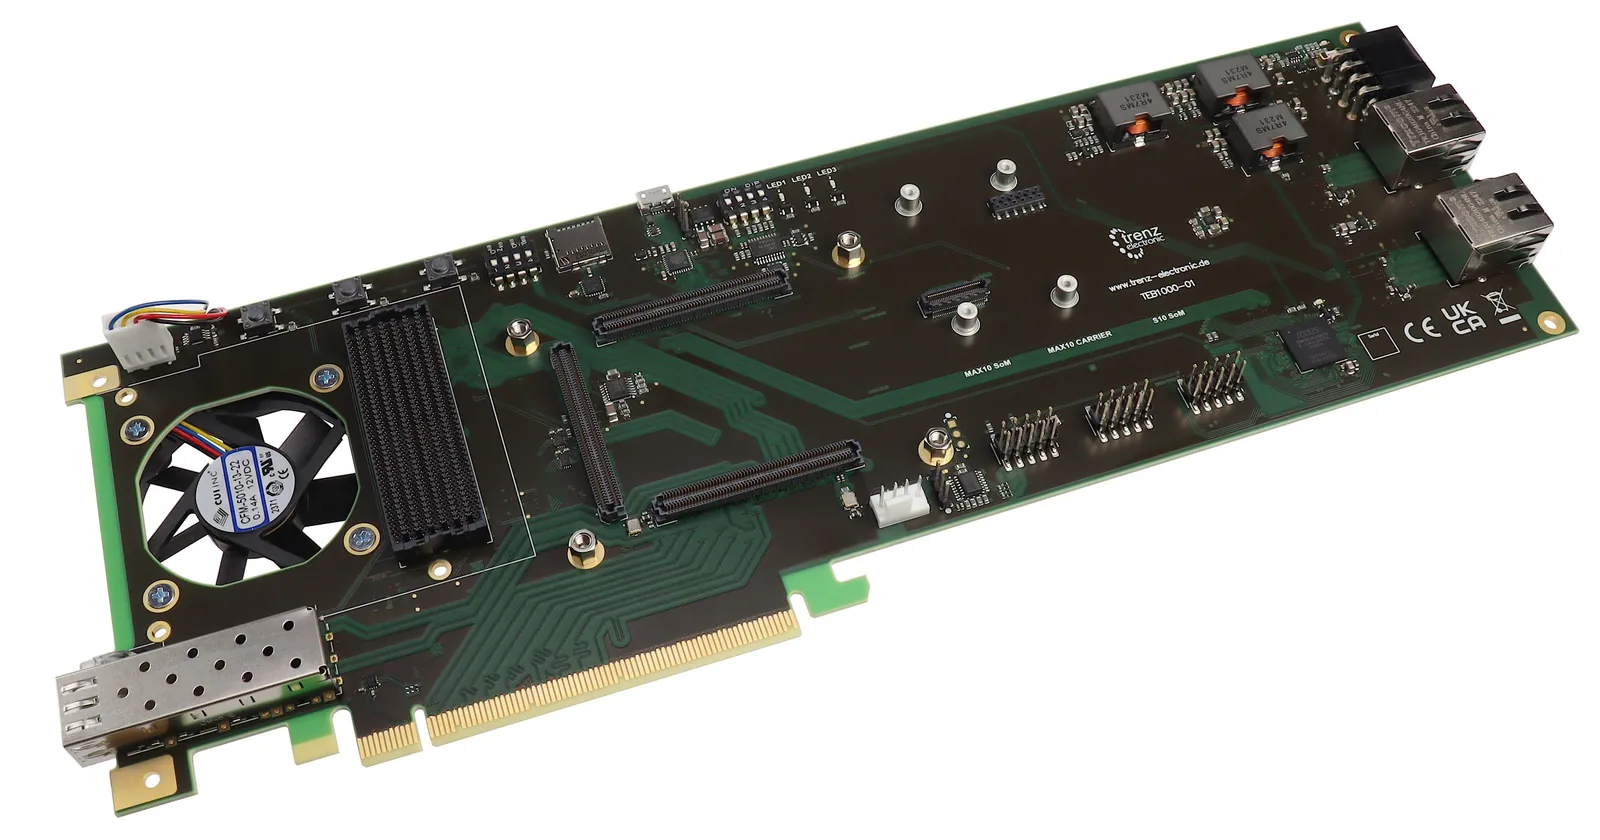
IA · Visión embebida
Inferencia de IA en un sistema en chip FPGA
Diseño embebido y de electrónica digital para ejecutar una cadena de procesamiento de IA en un SoC Xilinx Zynq, repartiendo el trabajo entre los núcleos ARM y la lógica programable.
Procesamiento en tiempo real en una plataforma compacta y de bajo consumo, sin conexión a la nube.
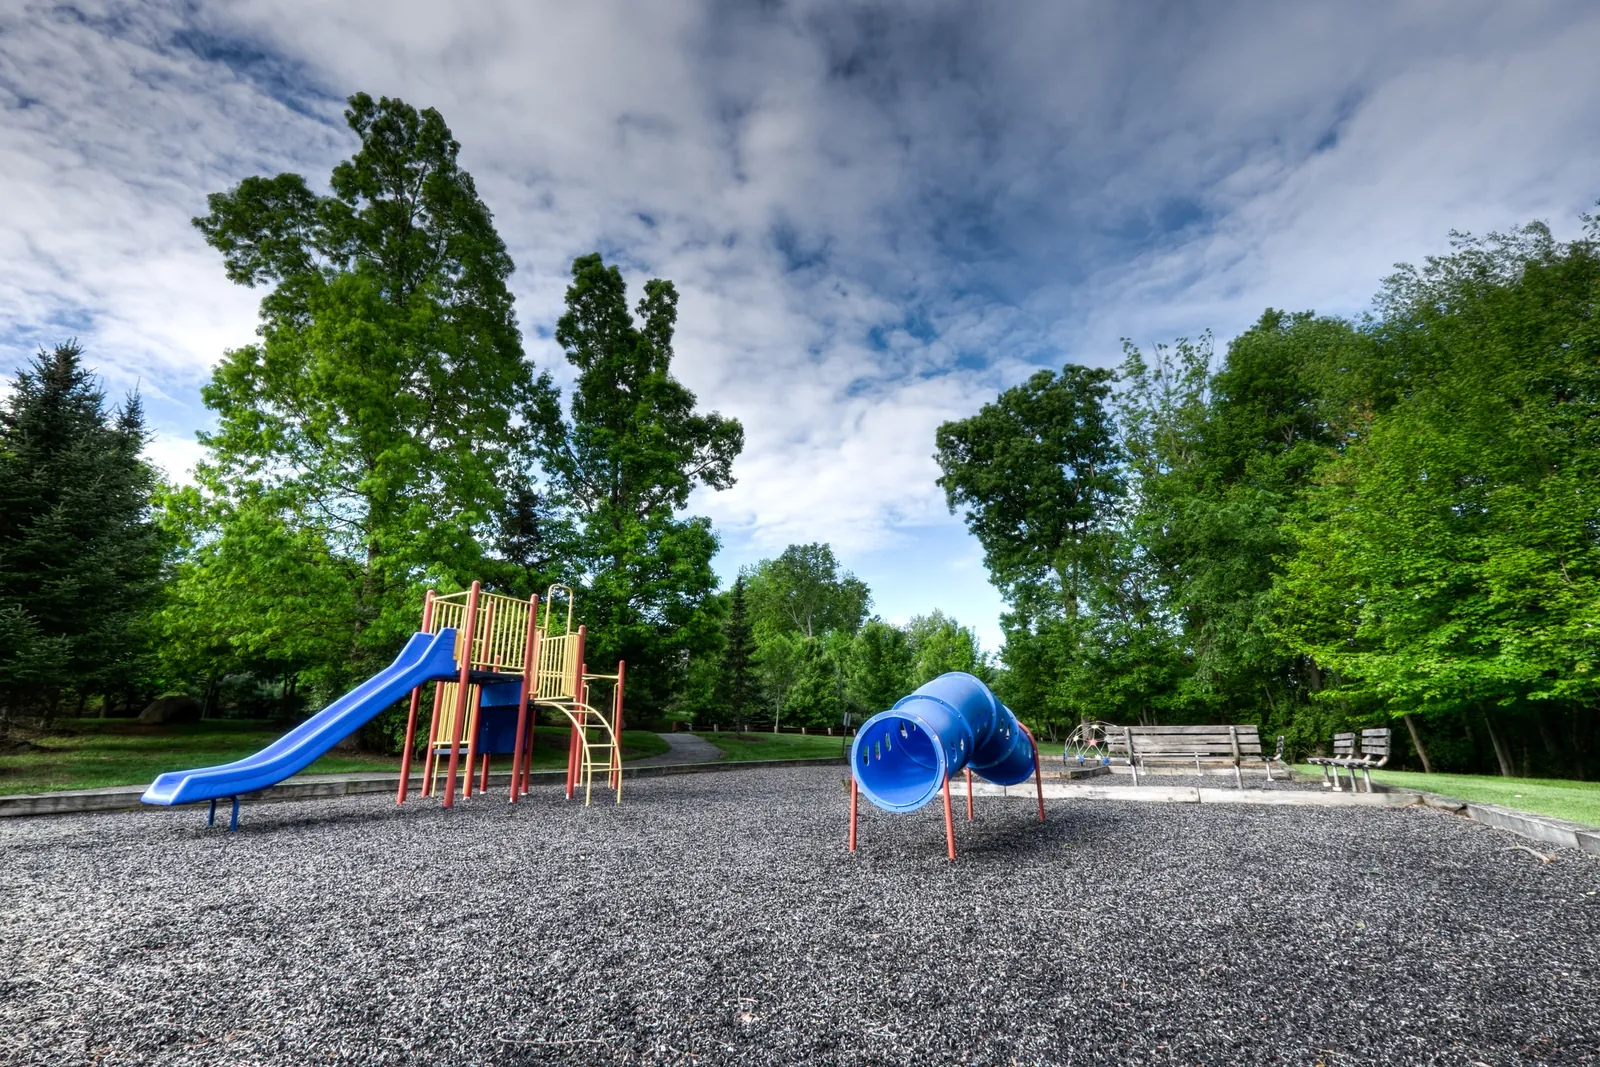
SportTech · Seguridad de áreas de juego
Equipo de ensayo de impacto en la cabeza para áreas de juego (EN 1177)
Peritaje técnico y mejora de la electrónica de los equipos de ensayo y medición utilizados para verificar la seguridad de áreas de juego e instalaciones deportivas, en particular las cabezas de impacto instrumentadas que miden la altura crítica de caída según la norma EN 1177.
Especificaciones de producto detalladas (más de 50 páginas) redactadas para un equipo de ensayo HIC (Head Injury Criterion) conforme a la norma EN 1177:2008, y procedimientos de ensayo definidos y corregidos.
Preguntas frecuentes
Conviene saber
¿Diseñan también la mecánica?
Definimos la arquitectura mecatrónica y trabajamos con socios de mecánica y con impresión 3D para piezas y estructuras.
¿Puede la IA funcionar sin la nube?
Sí. Desplegamos modelos en procesadores embebidos o en FPGA para procesar los datos localmente, en tiempo real y sin enviarlos al exterior.
¿Cuál es la diferencia entre la IA y la IA física?
La IA clásica trabaja con datos y texto. La IA física cierra el lazo con el mundo real: percibe, decide y se mueve, con restricciones de tiempo real, energía y seguridad. Por eso requiere tanta experiencia en electrónica, software embebido y robótica como en ciencia de datos.
Hablemos de su proyecto
Describa su necesidad en pocas líneas: le respondemos con un primer análisis técnico y una propuesta.