
Robotique & IA physique
Des machines qui perçoivent, décident et agissent
Moteurs et actionneurs, capteurs, calcul embarqué, vision par ordinateur et apprentissage automatique : nous concevons des robots et des machines intelligentes qui opèrent dans le monde physique.
Robotique
Une mécatronique dotée d’intelligence
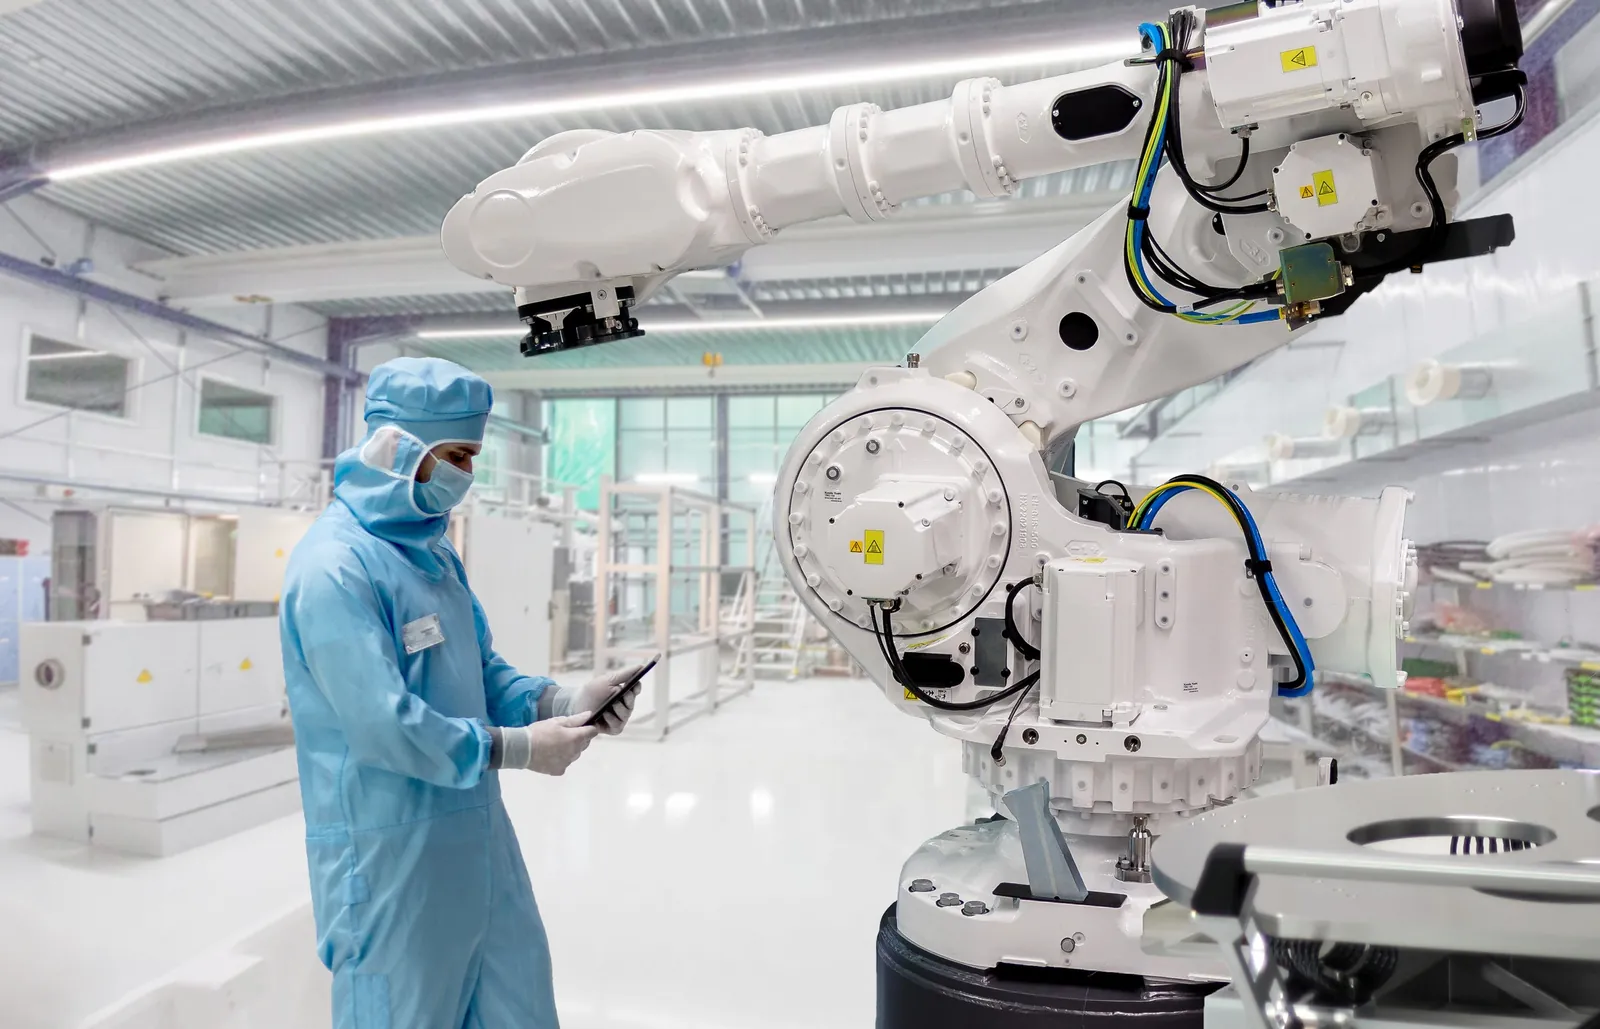
La robotique réunit toutes les disciplines : mécanique, électronique de puissance, commande de moteurs, capteurs, logiciel temps réel et perception. Nous les intégrons dans des prototypes que l’on peut tester et améliorer rapidement.
Pour la perception et la décision, nous utilisons ROS, OpenCV et des outils d’apprentissage automatique comme Keras, sur des plateformes embarquées ou sur FPGA lorsque le traitement temps réel l’exige.
IA physique
Quand l’intelligence artificielle prend corps
L’IA physique est une intelligence artificielle qui perçoit le monde réel grâce à des capteurs et agit sur lui au moyen de moteurs et d’actionneurs. Elle anime robots, machines autonomes, instruments intelligents et dispositifs d’assistance — et doit être rapide, robuste et sûre.
Perception
Caméras, capteurs de profondeur et de distance, centrales inertielles (IMU) et capteurs d’effort interprétés par des modèles de vision et d’IA.
Fusion de capteurs
Combiner plusieurs capteurs pour estimer de façon fiable la position, le mouvement et le contexte.
Décision & commande
Modèles embarqués et boucles de régulation qui traduisent la perception en actions précises, en temps réel.
Apprentissage & simulation
Collecte de données, entraînement, simulation et essais sur la machine réelle pour combler l’écart entre laboratoire et terrain.
Interaction homme-robot
Comportements collaboratifs, interfaces intuitives et assistance à l’opérateur.
Sécurité & fiabilité
Fonctions de sécurité, comportement en mode dégradé sûr et validation, pris en compte dès la conception.
Compétences
Ce que nous concevons
Commande de mouvement
Moteurs électriques, variateurs, actionneurs et asservissement en boucle fermée.
Perception
Accéléromètres, codeurs, capteurs de distance et caméras.
Vision par ordinateur
Traitement et reconnaissance d’images avec OpenCV, sur cibles embarquées.
IA & apprentissage automatique
Prototypage de modèles avec Keras et Python, déploiement sur matériel embarqué (edge).
Intégration ROS
Architecture logicielle du robot, nœuds, simulation et outillage.
Sécurité
Fonctions et procédures de sécurité prises en compte dès la conception.
Notre façon de travailler
Du besoin à la conception validée
Concept
Tâches, environnement, objectifs de sécurité et de performance.
Architecture
Architecture mécatronique, actionneurs, capteurs, plateforme de calcul.
Démonstrateur
Un premier robot qui se déplace et perçoit, pour valider le concept.
Itération
Essais, mesures et améliorations en vue de la version suivante.
Exemples de projets
Projets associés
Robotique
Prototype de robot : mouvement, perception et vision par ordinateur
Développement d’un prototype robotique associant commande de moteurs, capteurs, calcul embarqué et chaîne de traitement d’images, des cartes électroniques jusqu’au logiciel de commande.
Un démonstrateur fonctionnel qui a permis de valider le concept et de préparer l’itération suivante.
IA · Vision embarquée
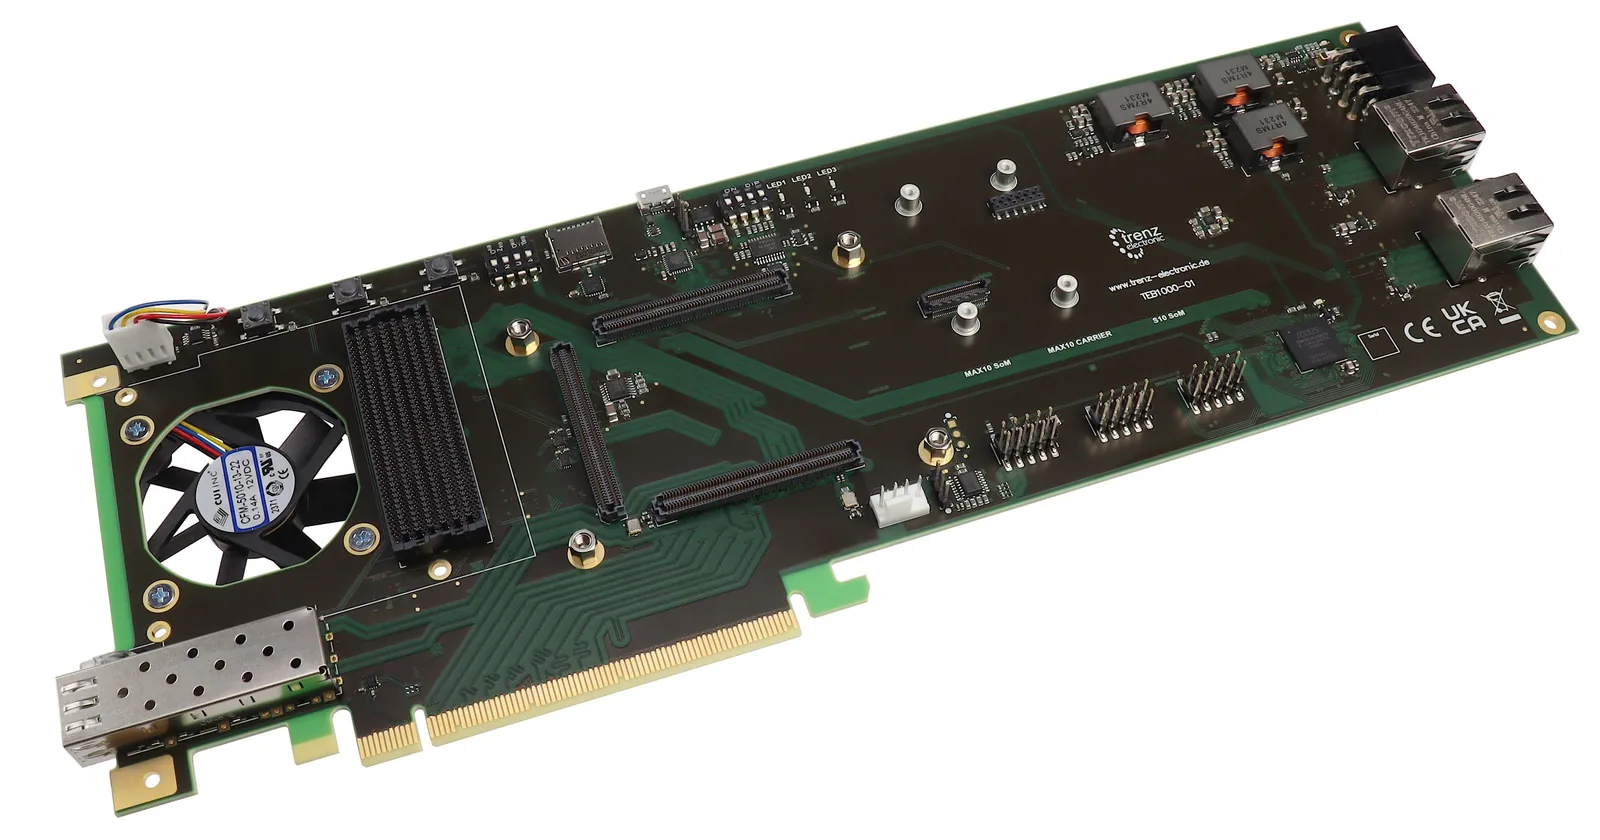
Inférence d’IA sur un système sur puce FPGA
Conception électronique numérique et embarquée pour exécuter une chaîne de traitement d’IA sur un SoC Xilinx Zynq, en répartissant les traitements entre les cœurs ARM et la logique programmable.
Un traitement en temps réel sur une plateforme compacte et basse consommation, sans connexion au cloud.
SportTech · Sécurité des aires de jeux
Équipement d’essai d’impact de tête pour la sécurité des aires de jeux (EN 1177)
Expertise technique et amélioration de l’électronique d’équipements d’essai et de mesure servant à contrôler la sécurité des aires de jeux et des installations sportives, notamment des têtes d’impact instrumentées utilisées pour mesurer la hauteur de chute critique selon la norme EN 1177.
Cahier des charges détaillé (plus de 50 pages) rédigé pour un équipement de mesure HIC (Head Injury Criterion) conforme à la norme EN 1177:2008, et procédures d’essai définies et corrigées.
FAQ
Bon à savoir
Concevez-vous aussi la mécanique ?
Nous définissons l’architecture mécatronique et travaillons avec des partenaires mécaniciens et l’impression 3D pour les pièces et les structures.
L’IA peut-elle fonctionner sans le cloud ?
Oui. Nous déployons les modèles sur des processeurs embarqués ou des FPGA pour traiter les données localement, en temps réel et sans les envoyer à l’extérieur.
Quelle différence entre l’IA et l’IA physique ?
L’IA classique travaille sur des données et du texte. L’IA physique boucle avec le monde réel : elle perçoit, décide et se déplace, sous contraintes de temps réel, d’énergie et de sécurité. C’est pourquoi elle exige autant de compétences en électronique, en logiciel embarqué et en robotique qu’en science des données.
Parlons de votre projet
Décrivez votre besoin en quelques lignes : nous vous répondons avec une première analyse technique et une proposition.